浮动车(Floating Car Data)技术,是近年来国际智能交通系统(ITS)中所采用的采集道路交通数据的先进技术手段之一。其基本原理是:根据装备车载全球定位系统,定期记录浮动车在其行驶过程的车辆位置,方向和速度等信息,获取浮动车GPS数据。此次Open-Data计划开放广州市某实验道路的浮动车GPS 数据及道路地图数据, 以供研究者进行不同类型的地图匹配算法研究。数据可供所有人免费下载使用,这些数据仅限用于非商业用途,且基于开放数据的研究成果必须标注数据由OpenITS提供。
1.地图匹配研究
地图匹配是一项确定车辆在地图上位置的技术,依据GPS车载终端在车辆行驶过程中采集到的车辆GPS定位信息,通过特定模型和算法,将车辆的当前位置与电子地图上的道路相关联。
1.1多类型地图匹配算法
- 实时地图匹配:实时地图匹配的主要应用场景是导航,此类应用对算法的匹配效率要求高,匹配精度与另外两类地图匹配技术相比较低。
- 准实时地图匹配:准实时地图匹配主要用于交通信息发布,此类应用在进行匹配时允许存在一定延时,需要合理设计算法流程,在保证一定匹配效率的基础上尽量提高匹配精度。
- 离线地图匹配:用于城市规划或政策制定,此类应用对算法的匹配效率要求不高,匹配精度取决于GPS采样频率与算法本身。
1.2算法评价指标
定义两个指标用来评价地图匹配算法,分别为道路匹配率和平均延误时间。
1.2.1道路匹配率
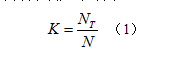
1.2.2平均延误时间
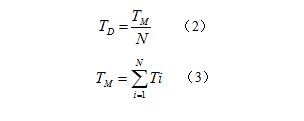
2. 数据采集
本次Open-Data计划开放广州市某实验道路的浮动车GPS数据集与实验道路地图数据集。其中地图数据集包括实验道路及周边200米范围内的电子地图,浮动车GPS数据集指分别沿着实验路线1和实验路线2经多次采集回来的GPS数据。
实验道路如图2-1所示。全长18598m,涵盖12条不同道路及普通道路,高架桥以及下层道路等各类型的道路,其中蓝色标记处为有高架桥的路段,表2-1是编号与高架桥的对应关系。图2-2是实验道路路段划分示意图,不同的编号代表不同的道路,编号与道路名对应关系见表2-2。考虑到实验道路包含高架桥及下层道路,根据高架桥与下层道路的分布,设计了两条轨迹相同但路径不同的实验路线,乘坐出租车分别沿实验路线行驶,使用外置GPS模块采集到了两个数据集。数据集是以1s为采样间隔,因此可以抽稀为任意时间间隔的数据,以满足不同的实验需求。
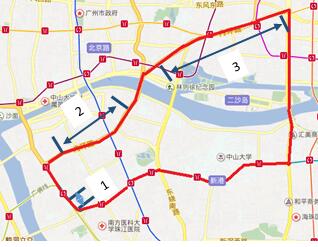
表2-1 编号与高架路对应关系
| 编号 | 高架名 |
| 1 | 工业大道 |
| 2 | 内环路A线(高架1) |
| 3 | 内环路A线(高架2) |
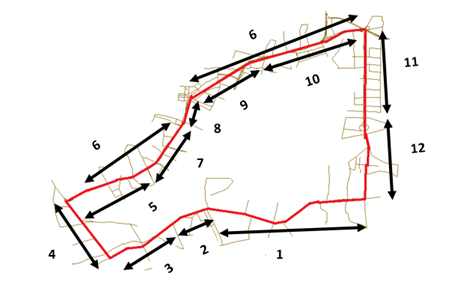
表2-2 路段编号与路名的对应关系
| 编号 | 道路名 |
| 1 | 新港西路 |
| 2 | 昌岗东路 |
| 3 | 昌岗中路 |
| 4 | 工业大道北 |
| 5 | 南田路 |
| 6 | 内环路A线(高架) |
| 7 | 江湾路 |
| 8 | 江湾桥 |
| 9 | 东华南路 |
| 10 | 中山一路 |
| 11 | 广州大道中 |
| 12 | 广州大道南 |
2.1 Data-Set 1
Data-Set 1 包含沿实验路线1行驶6次采集的GPS数据,采集日期均为工作日。
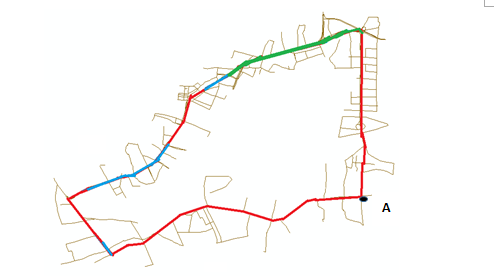
实验路线1:新港西路-昌岗东路-昌岗中路-工业大道北-南田路-江湾路-江湾大桥-东华南路-内环路A线(高架2)-广州大道中-广州大道南。如图2-3所示,红色是实验路线1经过的普通道路部分,蓝色是实验路线1经过下层道路的部分,绿色是实验路线1经过高架桥的部分。从A点出发,沿顺时针方向。
2.2 Data-Set 2
Data-Set 2包含沿实验路线2行驶6次采集的GPS数据,采集日期均为工作日。
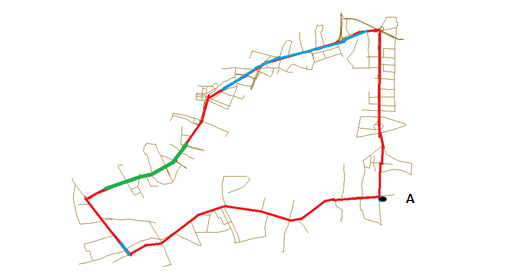
实验路线2:新港西路-昌岗东路-昌岗中路-工业大道北-南田路A线入口(匝道)-内环路A线(高架1)-江湾路-江湾大桥-东华南路-中山一路-广州大道中-广州大道南。如图3-4所示,红色是实验路线2经过的普通道路部分,蓝色是实验路线2经过下层道路的部分,绿色是实验路线2经过高架桥的部分。从A点出发,沿顺时针方向。
3.开放数据介绍
3.1地图数据介绍
此次Open-Data计划提供实验道路及周边200米范围内的电子地图,地图数据信息以shapefile的格式开放,可直接通过ARCGIS打开,包含了道路名称(NAME)、道路类型(ROADTYPE)等道路信息以及道路间的拓扑关系。可以直接用做地图匹配的道路图层。图3-1是地图数据的样例,字段具体说明可见表3-1。
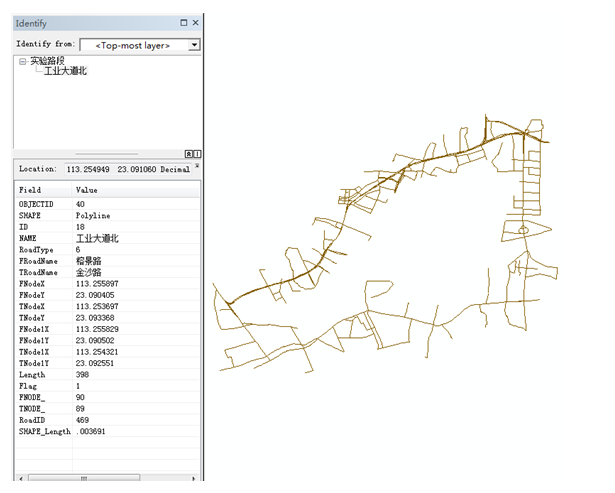
表3-1 地图数据各字段说明
| 字段名 | 数据类型 | 字段说明 |
| OBJECTID | 对象ID | 地图对象编号 |
| SHAPE | 几何 | 地图对象类型 |
| ID | 对象ID | 地图对象编号 |
| NAME | 文本 | 道路名称 |
| RoadType | 文本 | 道路类型 |
| FRoadName | 文本 | 道路起点名称 |
| TRoadName | 文本 | 道路终点名称 |
| FNodeX | 文本 | 道路起点的经度 |
| FNodeY | 文本 | 道路起点的纬度 |
| TNodeX | 文本 | 道路终点的经度 |
| TNodeY | 文本 | 道路终点的纬度 |
| FNode1X | 文本 | 离道路起点最近一个点的经度 |
| FNode1Y | 文本 | 离道路起点最近一个点的纬度 |
| TNode1X | 文本 | 离道路终点最近一个点的经度 |
| TNode1Y | 文本 | 离道路终点最近一个点的纬度 |
| Length | 文本 | 道路长度,单位:米 |
| Flag | 文本 | ARCGIS自动生成编号 |
| FNODE_ | 文本 | 路段起始节点ID |
| TNODE_ | 文本 | 路段终点节点ID |
| RoadID | 文本 | 道路编号 |
| SHAPE_Length | 文本 | SHAPE的长度 |
3.2 浮动车GPS数据介绍
依照两条实验路线,经过多次路线重复的采集,实验路线1和实验路线2分别获得6组浮动车GPS数据,数据包含了时间(TIME)、经纬度(LONGTITUDE/LATITUDE)、速度(SPEED)、航向(HEADING)、卫星数(NUM)信息。图3-2为GPS数据样例,各个字段的具体说明见表3-2。
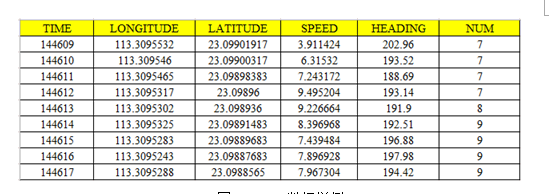
表3-2 GPS数据字段说明
| 字段名 | 数据类型 | 字段说明 |
| TIME | 文本 | 收到GPS信号的标准卫星时间,格式为hhmmss(时分秒) |
| LONGITUDE | 文本 | 经度,车辆经纬度的坐标系是WGS84的地球坐标。 |
| LATIDUDE | 文本 | 纬度,同上 |
| SPEED | 文本 | 车辆瞬时速度,单位为(km/h) |
| HEADING | 文本 | 航向,即车辆行驶方向与正北方向的夹角,车辆静止时为空 |
| NUM | 文本 | 卫星数 |
4参考文献 [1] Zhao-cheng He, She Xi-wei, Li-jian Zhuang, Pei-lin Nie. On-line map-matching framework for floating car data with low sampling rate in urban road networks [J]. Intelligent Transport Systems, 2013,404-414. [2] NEWSON P, KRUMM J. Hidden Markov map matching through noise and sparseness [C]. Proceedings of the 17th ACM SIGSPATIAL International Conference on Advances in Geographic Information Systems, 2009. [3] Velaga N R, Quddus M A, Bristow A L. Developing an enhanced weight-based topological map-matching algorithm for intelligent transport systems[J]. Transportation Research Part C: Emerging Technologies, 2009, 17(6): 672-683.
引文格式(Citation Reference):
中文引文格式如下,时间信息请按实际情况更改。
OpenITS联盟 OpenData OpenData V4.0-面向地图匹配研究的浮动车GPS开放数据 https://www.openits.cn/openData2/570.jhtml (2021). Accessed: 2021-XX-XX
Please change the accessed data accordingly.
OpenITS Org. OpenData V4.0-GPS floating car open data for map matching research https://www.openits.cn/openData2/570.jhtml (2021). Accessed: 2021-XX-XX